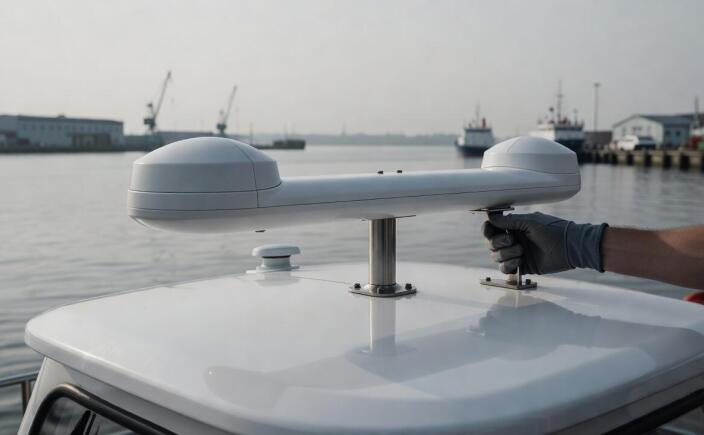
Współczesna nawigacja morska opiera się na ciągłym strumieniu precyzyjnych danych. Klasyczny kompas magnetyczny przez stulecia wyznaczał kierunek, ale na nowoczesnych jednostkach jego ograniczenia stają się barierą. Potężne stalowe kadłuby, wszechobecna elektronika pokładowa oraz zjawisko dewiacji wpływają na odchylenie igły. Systemy takie jak radar, ECDIS czy autopilot wymagają bezbłędnej informacji o aktualnym kursie rzeczywistym. Nawet niewielkie wahania odczytu powodują niepotrzebną pracę maszyny sterowej, co przekłada się na zużycie paliwa i układów mechanicznych. Z tego powodu na pokładach statków i zaawansowanych jachtów coraz częściej montuje się urządzenia oparte na technologii satelitarnej. Omijają one całkowicie problem ziemskiego pola magnetycznego, dostarczając stabilny sygnał niezależnie od szerokości geograficznej czy lokalnych zakłóceń z wnętrza kadłuba.
Przeczytaj również: Coaching dla liderów - jakie umiejętności można rozwinąć?
Dlaczego kompas magnetyczny ustępuje technologii GNSS?
Na statkach handlowych oraz jachtach o stalowym poszyciu naturalne pole magnetyczne ulega silnemu zniekształceniu. Dodatkowo w rejonach wysokich szerokości geograficznych różnica między północą magnetyczną a rzeczywistą osiąga kilkadziesiąt stopni. Tradycyjny instrument nawigacyjny wymaga w takich warunkach ciągłych korekt i nanoszenia poprawek. System automatycznego sterowania potrzebuje natomiast płynnego, powtarzalnego sygnału. Brak stabilności skutkuje wężykowaniem jednostki.
Przeczytaj również: Różne rodzaje materiałów drukarskich: od książek po ulotki reklamowe
Kompasy satelitarne stanowią optymalne rozwiązanie tego problemu i stały się kluczowym elementem zintegrowanego mostka. Wykorzystują one co najmniej dwa odbiorniki GNSS umieszczone w precyzyjnie ustalonej odległości od siebie. Elektronika oblicza różnicę faz nośnych sygnałów docierających z satelitów do obu anten. Na podstawie tych danych system wylicza orientację przestrzenną bazy pomiarowej. Wynik ten przeliczany jest następnie na kurs dziobu względem północy geograficznej. Typowe rozwiązania morskie osiągają w ten sposób dokładność rzędu 0,25 do 0,4 stopnia RMS. W przeciwieństwie do tradycyjnych żyrokompasów systemy satelitarne nie posiadają ruchomych części mechanicznych, co znacznie wydłuża ich bezawaryjną pracę i skraca czas uruchamiania.
Przeczytaj również: Procesy uzdatniania wody: odżelazianie, odmanganianie, zmiękczanie, demineralizacja, dekarbonizacja
Geometria anten i integracja z systemami pokładowymi
Prawidłowy odczyt zależy od właściwego montażu i zachowania odpowiedniej geometrii całego układu. Im dłuższa baza pomiarowa, czyli fizyczna odległość między odbiornikami, tym mniejszy błąd kątowy. Nawet milimetrowe niedokładności w ustaleniu pozycji anten wpływają na ostateczny wynik. Ruch jednostki na fali dodatkowo komplikuje obliczenia, dlatego procesory sygnałowe stosują zaawansowane filtry kompensujące przechyły wzdłużne i poprzeczne.
Najczęstszym błędem instalacyjnym jest brak równoległości anten względem osi symetrii kadłuba. Powoduje to stały błąd kursu, który trzeba niwelować podczas kalibracji oprogramowania. Zgodnie z wytycznymi wiodących producentów urządzeń nawigacyjnych, sprzęt wymaga montażu w miejscu z niezasłoniętym widokiem na niebo we wszystkich kierunkach. Bliskość masztów, kominów czy wysokich nadbudówek grozi wystąpieniem zjawiska wielodrożności. Odbity sygnał dociera wtedy do odbiornika z opóźnieniem, co fałszuje wyliczenia fazowe.
Przetworzone dane kursowe trafiają w formacie NMEA do sieci pokładowej. Radar wykorzystuje ten sygnał do stabilizacji obrazu i poprawnego działania funkcji śledzenia celów ARPA. System ECDIS potrzebuje go do precyzyjnego nałożenia obrazu radarowego na mapę elektroniczną. Takie rozwiązanie sprawdza się na mniejszych jednostkach, a na statkach handlowych może pełnić rolę redundancji zależnie od wymogów klasy statku. Firma R.N.X. ze Szczecina od ponad trzech dekad zajmuje się instalacją oraz serwisem tego typu certyfikowanej elektroniki morskiej. Właściwe zintegrowanie urządzeń z siecią statkową gwarantuje płynną współpracę całego sprzętu nawigacyjnego.
Weryfikacja układu podczas prób morskich
Fizyczne zamocowanie anten i konfiguracja sterowników nie kończą procesu instalacji. Testy w ruchu jednostki są ostateczną metodą weryfikacji całego układu. Procedura ta wymaga wyjścia w morze i wykonania serii określonych manewrów przy różnych prędkościach. Technicy obserwują zachowanie systemu podczas ostrych zwrotów oraz gwałtownych przyspieszeń.
Głównym celem prób jest ocena stabilności sygnału trafiającego do autopilota. Płynność przekazywanych danych weryfikuje poprawne działanie algorytmów filtrujących przechyły. Podczas manewrów na akwenie sprawdza się również zgodność wskazań z innymi certyfikowanymi źródłami kursu dostępnymi na mostku. Dopiero stabilna praca układu w rzeczywistych warunkach falowania pozwala uznać instalację za w pełni funkcjonalną i gotową do ciągłej eksploatacji.